Páginas

Mostrando entradas con la etiqueta Dispositivos. Mostrar todas las entradas

lunes, 2 de julio de 2018

Pelotedra I vuelve a casa muy dañada... nace una nueva escultura: "Pelotedra V"


Es debido a los resultados que van sucediéndose con las performances con niños y niñas, que opto por reconstruir y perfeccionar la escultura "pelotedra I":

En esta fotografía (tomada por Eugenia Romero en 2015), le faltaba aun la colocación en el centro de la esfera, de todo el "andamiaje" electrónico: sensores, arduino nano, batería, etc.
La terminé a fines de mayo 2018, en donde pude colocar en su centro y gracias a la elasticidad de la estructura, una mezcla entre cubo y tetraedro con el "cerebro" de la escultura.
No obstante, a pesar de ser bastante resistente, volvía de cada performance con unas 5 varillas (rígidas y un tanto frágiles) quebradas, leds desoldados y la última oportunidad, con la batería desconectada.
Ante dicha situación y dado que es importante que la escultura llegue "sana y funcionando" a la defensa de tesis y a que, si hay algo que no me gusta... es reparar cosas rotas sin ninguna mejora más, que volver al estado inicial. Opté el pasado 25/06/2018 a cuestionarme respecto de dar o no un paso adelante y renovar la escultura casi al 100%.
De ello surgió el siguiente video, que para que se entienda mejor, relata únicamente el cambio que sufriría el núcleo o parte central de la esfera geodesica freq. 2V:
En ello estuve trabajando este fin de semana y logré avanzar bastante, de ahora en más toca construir las esquinas del cubo en donde no existen (por estar fusionado con un tetraedro en cuyas caras están los sensores de movimiento PIR). Y, a partir de allí las aristas y vértices del Dodecaedro que contendrá a los 42 Leds (a cambio de 12 que tiene su antecesora).
Siendo que en esta nueva versión rediseñada, la idea es que los leds llamen la atención lo más posible, opté por cambiar los colores individuales (leds rojos, verdes y azules -4 unidades de c/u-), por leds rgb teniendo la totalidad de ellos para la formulación de cada color y las fusiones que se generen entre ellos.
A su vez, las varillas que estoy utilizando son las de los juguetes didácticos para niñes y adultes "tubix", flexibles, reactivos a la luz ultravioleta, resistentes y como siempre, con uniones elásticas para mayor versatilidad y resistencia estructural.
Incorporando además, en cada una de las aritstas del dodecaedro (30), LEDs UV (ultravioletas) cuya señal responda a alguno de los movimientos de los sensores... los PIR o las 3 señales del Acelerómetro.
Otro nuevo aporte le corresponde a las uniones de cables con los sensores y el arduino nano: más firmes y pegadas entre sí. El cubo lo probé conectándolo con cocodrilos a pelotedra I y funciona a la perfección. Esta vez, como necesito que el montaje de los LEDs sea más flexible para que no se le corten las soldaduras, opté por hacerlo luego, una vez armado el dodecaedro... montando también por fuera los 4 transistores (3 pnp -TIP30- y 1 npn -TIP47-) en todos ellos con una corriente máxima de 1A.

domingo, 2 de noviembre de 2014

141102. linterVaso 3, dicroica RGBW

Hace varios días tenía esta idea en la cabeza, casi diría que desde mediados de Octubre o antes... pero no sabía cómo resolver la lámpara, hice algunos dibujos y croquis pensando cómo distribuir al menos 5 leds de cada color en un círculo; pero luego se me complicaba la cabeza pensando cómo cablearlos de forma independiente sin que fuese muy complicado.
El año pasado en cursada con Jorge Crowe vimos circuitos impresos, pero no recuerdo si comentó lo que hace poquito un amigo me enseñó: se pueden hacer sin imprimir nada, simplemente dibujando el negativo del circuito en una placa de cobre... eso me motivó y me dio ánimo para seguir probando alternativas hasta que hoy me decidí a cometer todos los errores que pudieran surgir y puse manos a la obra.
Hasta el momento no reconozco haberme equivocado en nada y el resultado viene siendo mucho mejor y más fácil de soldar de lo que imaginé. Avancé lo más que pude y me quedé sin algunos materiales importantes así que continuaré mañana Lunes tras algunas compras pequeñas.

Esta linterVaso tiene la cualidad de ser RGBW (Rojo, Verde, Azul y Blanco Cálido), en 6 leds de alta luminosidad de 5mm c/u distribuidos lo más regularmente posible en una placa de cobre de diámetro idéntico al de una dicroica halógena convencional para poder utilizar parte de la carcaza de éstas fusionada con un Vaso para contener los reguladores PWM de intensidad de cada color y el de mezcla general.

Si todo sale bien va a tener 6 potes de regulación y una tecla de encendido general: 1 Rojo, 2 Verde, 3 Azul, 4 Blanco, 5 Master de Color y 6 Efecto Strobo.


viernes, 24 de octubre de 2014

De los errores se aprende

Muy contento y emocionado hoy, habiendo terminado de ensamblar la linterVaso2, fui a prenderla y no andaba!!! la desarmé y revisé dónde podría estar la falla, descubrí que al soldar la tecla de encendido había dejado las pilas y el integrado puestos, saqué las pilas, cambié el integrado, soldé un cable que le faltaba, volví a probar todo y sigue sin funcionar la parte del efecto estroboscópico, así que, para no perder lo ya hecho, opté por anular esa parte del circuito y dejarla sin el efecto.
Funciona bien, aunque la graduación de intensidad es como si fuese logarítmica en lugar de lineal... supongo que será por la ausencia de los PWM, tendré que seguir investigando ese tema y, de ahora en más no me olvido de quitar los integrados y la alimentación al soldar!


jueves, 23 de octubre de 2014

linterVaso2, terminada de soldar...

Listo, ya quedó todo soldado, ahora sólo resta hacer las perforaciones en el vaso plástico y ensamblar las partes, pero ya está testeada y funciona a la perfección... de todos modos, en el hacer se aprende, cierto? y bueno... los leds de alta luminosidad RGB tiene menos lúmenes/Watt que uno independiente de cada color, de paso controlarlos es menos preciso y las pruebas que hice con PWM no me funcionaron... de igual modo funciona bien como prototipo de prueba!
Esta vez tiene 3 potes de control de la mezcla aditiva RGB, una llave de encendido general y 1 pote de control de efecto estrobo; es alimentada por 3 pilas AAA con un total de 4,5V y unos 1100mA/h lo que la hace más interesante que su antecesora (alimentada por una batería de 9V con menos de 550mA/h y un costo mucho mayor).

Ahora resta terminar de armarla para probarla con niños y observar lo que resulta de ese encuentro!


sábado, 27 de septiembre de 2014

antis 2

antis es la obra que desarrollé para la muestra de arte, ciencia y tecnología FASE 5.0 - Metáforas de la supervivencia, que se llevó a cabo durante el mes de noviembre de 2013 en el Centro Cultural Recoleta de Buenos Aires. Para ese entonces, la obra ponía a disposición del espectador (niños/as) unicamente dos pulsadores para controlar la dirección de avance del robot, cada uno de los cuales tenía una programación que establecía un tiempo de encendido de 10segundos que podía ser interrumpido al pulsar la dirección opuesta.


Ahora con motivo de la muestra prevista para marzo de 2015 en el Espacio Cultural Julio Le Parc de la ciudad de Mendoza, decidí hacer una nueva versión con más opciones de control agrupadas en distintos comandos de modo que más niños puedan participar de la acción en simultáneo controlando diversos comandos de la obra y descubrir en la práctica y el diálogo para qué sirve cada control y cuál es la misión del robot dentro de la obra.
Así pues como un primer avance en este desarrollo armé este circuito de dos pwm y con puente H para controlar la dirección y velocidad de dos motores... en principio antis está fabricado en LEGO Technic, con un único motor de doble eje, pero para la segunda versión "antis 2" quiero modificar algunas cosas también en la mecánica del robot de modo que incorpore otro motor posiblemente para regular los dos pares de patas de forma independiente y complicar un poco su manejo, para que los niños deban colaborar más entre ellos para ponerlo en correcto funcionamiento.


Otras cosas que quiero incorporar en antis 2 son luces (con dimmer y secuencias) en el robot y una serie de sensores LDR en su entorno para realizar modificaciones de sonido... para establecer un poco más claramente una meta a cumplir que podría ser: hacer que se ejecute una determinada secuencia sonora ó interferir la transmisión de una radio; tal como permitía realizar el auto fantástico desarrollado para el proyecto acciones mínimas {irgendetwas} del 2° proyecto cuatrimestral de la Maestría. Como también ampliar el entorno de desplazamiento y realizarle algunas modificaciones estéticas.

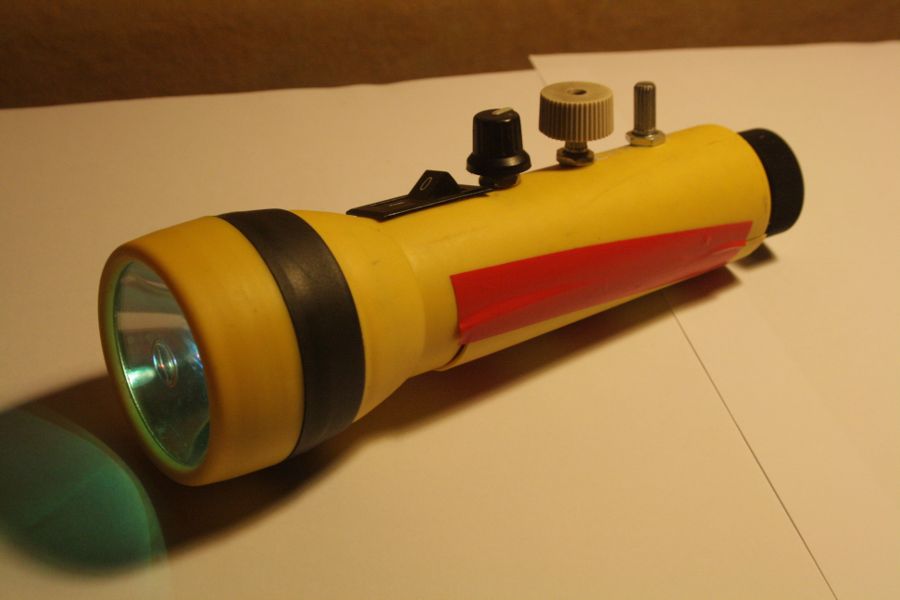
linterVaso, proyecto 2 (2012): linterna intervenida con 1 led RGB y 4 reguladores de intensidad (dimmers), 3 para los colores y 1 para la mezcla general.

auto fantástico: auto a control remoto por cable intervenido y fusionado con una radio portátil, el parlante y la antena de la radio montados en el auto y los comandos de ambas cosas en el control remoto. Un botón permite activar una función de interferencia por circuit bending, en la emisión sonora de la radio que a su vez varía al modificar el volúmen, la frecuencia y tipo de emisión radial (AM/FM).

Para esta oportunidad la obra cambiará de nombre también porque he modificado mucho el concepto de la misma... pero por ahora está bien que siga llamándose "antis 2".
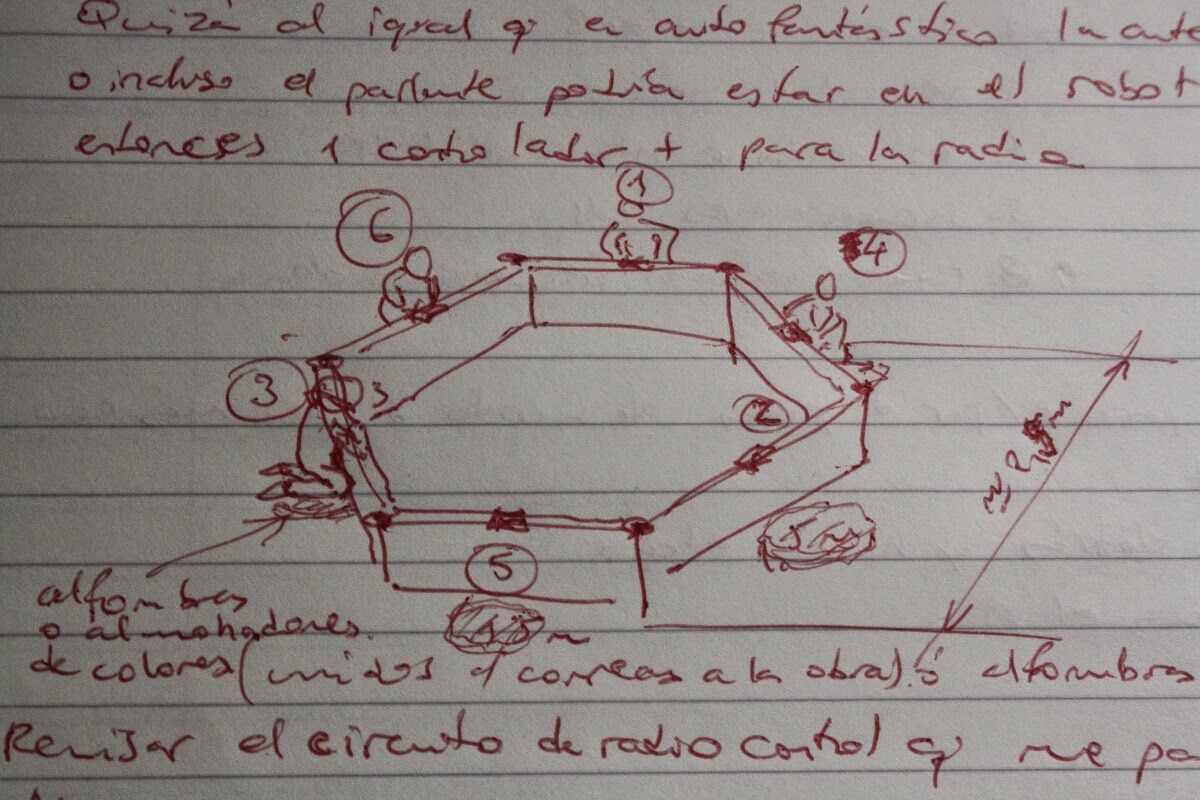
Constaría de 6 controladores independientes con 2 o 3 botones o perillas cada uno:
1. control de dirección motor A
2. control de dirección motor B
3. control de velocidad de los motores
4. control de encendido y regulación de intensidad de las luces
5. control de secuenciadores de las luces
6. control de sonido de la radio: volumen, frecuencia y sintonía

 Un entorno hexagonal compuesto por 6 paneles independientes desmontables, en cada uno de los cuales se encontrarían centrados los controles correspondientes. En el perímetro interior se emplazaría un papel escenográfico nuevo que será dibujado por el robot durante su andar y, en el perímetro exterior, paños rectangulares o trapezoidales de alfombra de unos 60 cm de ancho para que se sienten los niños, tanto los operadores del robot como aquellos que quieran observar y sugerir ideas... será un gran griterío!

autómata dibujante: Dispositivo generado para el 3° proyecto de la Maestría Spielzeuge (mezcla de juguetes), en él el motor DC de 9V está desvinculado de las ruedas y a cambio, impulsa una rueda con una carga descentrada en la parte superior, lo que lo hace moverse aleatoria y caóticamente sobre la superficie, la fibra mientras tanto va dejando el registro de este trayecto en el papel.

 Estructura de bastidores huecos: madera de pino 2" x 1", recubiertos con chapadur, medidas estimadas en 150 x 35cm.

Encastre de cada uno de los bastidores que arman el hexágono.

viernes, 19 de septiembre de 2014

linterDínamo


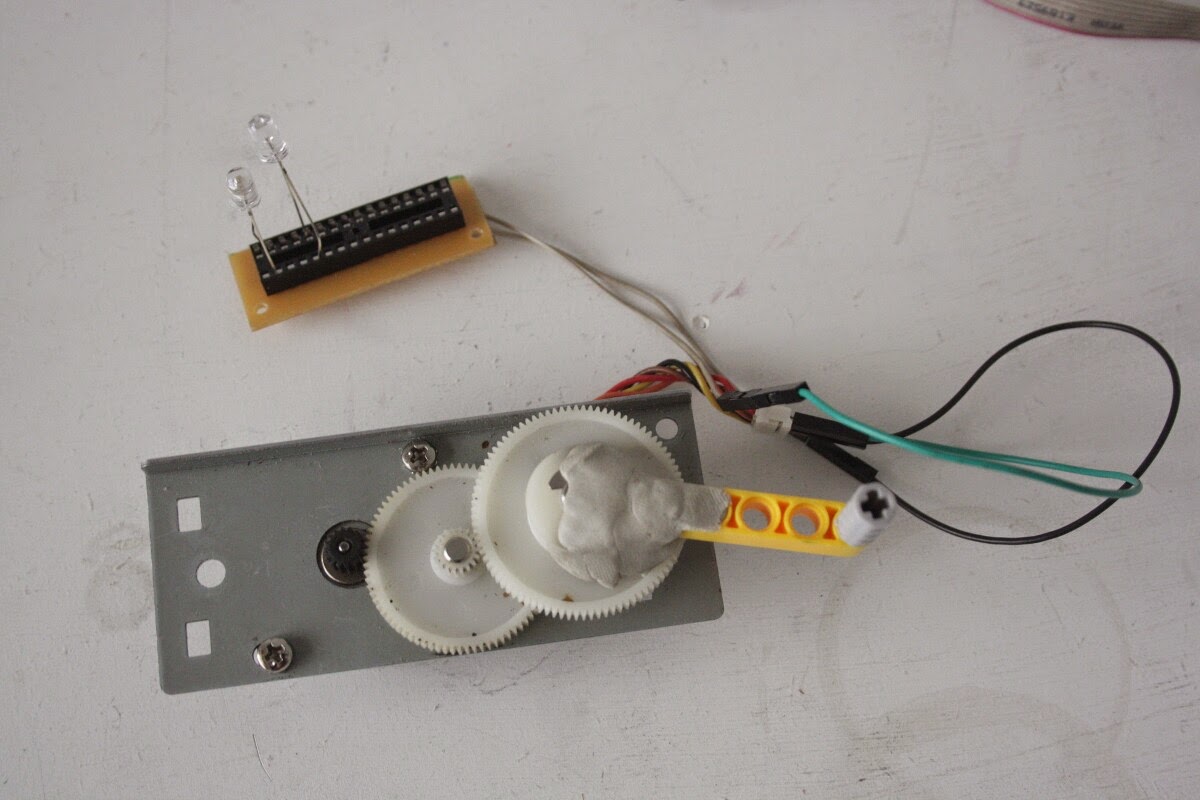
linterDínamo es un nuevo dispositivo lumínico que contará con 10 Leds de alta luminosidad alimentados por un motor paso a paso impulsado por un sistema de engranajes, recuperado de un scanner viejo.
Como particularidad significativa los Leds no requieren resistencias y el sistema de engranajes del motor permite que el flujo energético sea constante anulando la intermitencia que se produce en su ausencia.

Este modelo tendrá la posibilidad de intercambiar los módulos de Leds, de modo que el motor funcione realmente como una batería: que se puede quitar para alimentar otra cosa. De momento este prototipo experimental permite cambiar los Leds dado que el zócalo para microchips funciona a modo de protoboard de pequeño formato.


martes, 16 de septiembre de 2014

linterVaso 2 - primer dispositivo de Tesis

LinterVaso fue un dispositivo lumínico que inventé durante el 2° Cuatrimestre de la cursada, en 2012. En aquél entonces intervine una linterna que me encontré tirada en la calle, le cambié la lámpara original por un led RGB de alta luminosidad y puse además 4 potenciómetros B100K directos para regular la intensidad de cada color por separado y uno general además de una tecla de encendido reciclada, alimentada por una batería alcalina de 9V.

En esta nueva versión cuenta con 9 leds RGB de alta luminosidad, lo que da una potencia cercana a 1W, la alimentación está prevista de ser realizada con 3 pilas AAA (4,5V); la carcaza está compuesta por tapas de frascos y vasos plásticos traslúcidos. Al igual que la primer versión contará con 4 potenciómetros con controlador PWM (dado que el potenciómetro directo no funciona como atenuador de intensidad) y una tecla de encendido reciclada. Aquí los cables también son reciclados provenientes de descarte tecnológico.


lunes, 24 de febrero de 2014

140225 - revisando archivos

Hay elementos dentro de estos objetos que me parece interesante rescatar para la obra de tesis.

2012. "coca-soda light": Jugando con las palabras, esta botella fue intervenida con el pico y varilla pet de un sifón de soda descartable al cual le añadí un led blanco de alta luminocidad, un potenciómetro para regular la intensidad y un botón de encendido... aprovechando el diseño de la tapa, los cables salen por la cavidad para la expulsión de la soda y se conectan a una batería de 9V que es fijada a la botella mediante un elástico (pegado por debajo de la etiqueta), a su vez, la etiqueta original fue intervenida con marcador indeleble; en inglés la palabra "light" es tanto "liviano o dietético" como "luz".

2012. "linterVaso": Una linterna que encontré en la calle sin lámpara, coloqué en su lugar un led rgb cátodo común de 4 patas, una tecla de encendido general, 3 potenciómetros para regular la intensidad de cada color: rojo, verde y azul para hacer las mezclas y, un potenciómetro general para regular la intensidad de la mezcla final generada. Para aumentar la visibilidad del haz de luz coloqué un vaso de plástico translúcido en la parte frontal de la linterna.

2012. "auto fantástico": auto a control remoto de mi infancia intervenido con una radio portátil, leds y ldr, incorpora un circuito para hacer una secuencia lumínica que es activada desde el control al cual le sumé la carcaza y electrónica de la radio -el parlante está montado sobre el auto y amplificado con un tubo de cartón-. A su vez, una tecla en la radio permite activar dos ldr que generan una alteración tanto en el sonido de la misma como en la secuencia de luces del auto -circuit bending-.

2012. "sonoluz": 15 varillas pet con leds, 5 rojas, 5 verdes y 5 azules... en cada grupo, una de las 5 varillas tiene además una ldr; desde el controlador (armado en una caja plástica para tarjetas personales) se puede modificar la intensidad lumínica de cada grupo cromático por separado y también en conjunto -incorporando a su vez, un pulsador para efecto "flash"-. Por otra parte a cada color luz le corresponde un sonido particular, un buzzer por cada color emite una frecuencia sonora diferente: rojo/agudo, verde/medio, azul/grave que puede amplificarse sumando un cono casero generado con partes de botellas pet descartables o bien conectando cada buzzer a un canal de amplificación mediante ficha miniplug. La intensidad del sonido varía según la intensidad de la luz.

2013. "discoEstator": Un disco de pasta intervenido con un motor paso a paso y 6 leds rojos dispuestos en espiral. El motor actúa como dínamo y contrario a lo "normal" posee una manija fabricada con masilla epoxy que permite sostenerlo del rotor haciendo girar con la otra mano, el disco y el estator del motor produciendo luz en movimiento.
2013. "autómata": Robot en LEGO Technic que dibuja y se mueve descontroladamente. Posee 4 ruedas en 2 ejes que giran libremente, un motor de 9V está conectado a un disco en la parte superior que posee un peso desequilibrado, alimentado por una batería de igual voltaje. Al encender el motor, éste hace girar a gran velocidad el disco superior y con éste, a agitar el peso en total descontrol. Una fibra pegada al Robot con cinta de papel permite graficar sus movimientos en hojas de papel... la 6ta imagen fue un intento de control con arduino que finalmente quedó descartado.